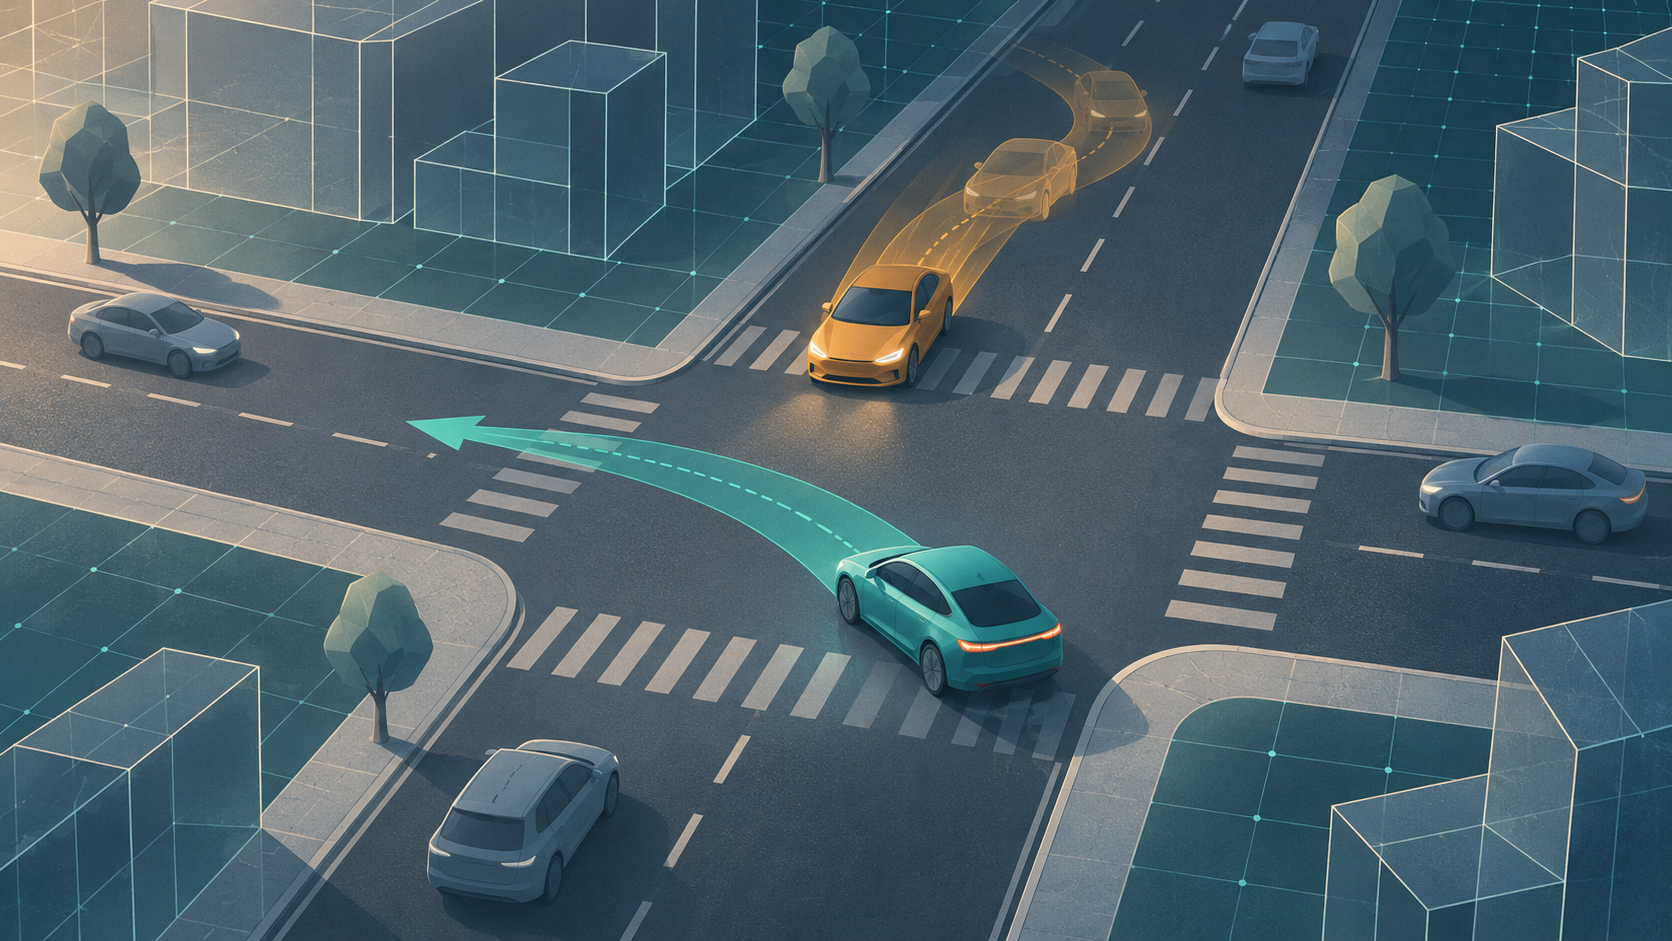
یک شبیهسازی ممکن است چالش رانندگیای را که برای آزمودن آن طراحی شده، اصلاً ایجاد نکند: اگر خودروی خودران آهسته به تقاطع نزدیک شود، خودروی روبهرو با برنامهای از پیش تعیینشده ممکن است پیش از شکلگیری هر تعارضی عبور کند. پیشچاپی که ۶ نوامبر ۲۰۲۶ در arXiv منتشر شده، پیشنهاد میکند ترافیک پیرامون پیوسته تنظیم شود تا تعامل موردنظر حفظ شود. داوری علمی این پژوهش تأیید نشده است.
پژوهشگران وابسته به دانشگاه تورنتو و دانشگاه مکگیل، هماهنگکنندهای برای سناریو توصیف میکنند که ترافیک را پایش میکند و زمانبندی، مسیر و نقش تعیینشده برای خودروهای دیگر را تغییر میدهد. این سامانه در هر گام یک مسئله بهینهسازی مقید را حل میکند تا ضمن محدودکردن مداخلهها و جلوگیری از برخوردهای نامرتبط، تعامل هدف را حفظ کند. سامانه مانورهای موردنظر خودروی تحت آزمون را دریافت میکند، اما از جزئیات رفتار بعدی آن از پیش خبر ندارد.
ارزیابی در CARLA، این هماهنگکننده را با ProSim، LASER و OSC2Runner مقایسه میکند. شش خانواده سناریو شامل عبور از چراغ قرمز، گردش به چپ بدون حفاظت چراغ، گردش به راست، ورود ناگهانی به خط جلوی خودرو، ترمز شدید و سبقت است. شش سیاست رانندگی نیز شامل سه گونه IDM، بههمراه PlanT 2.0، SimLingo و TFv6 هستند. ترکیب این موارد، طرح ارزیابی اعلامشدهای با ۱۴۴ خانه میسازد؛ این عدد، شمار گزارششده آزمایشهای مستقل نیست.
ارزیابی میان وقوع واقعی چالش و نحوه مواجهه سیاست رانندگی با آن تفکیک قائل میشود. تکمیل سناریو مستلزم تحقق سه شرط صحنه بهترتیب است و همان عامل ترافیکی باید هم تعامل و هم پایان آن را محقق کند. پس از تنظیم روش روی سیاست پایه IDM، هماهنگکننده در تمام خانوادههای سناریو، بهطور میانگین در دو گونه جسور و محتاط IDM که برای تنظیم استفاده نشده بودند، امتیاز ۳٫۰ از ۳ شرط را گرفت. میانگین روشهای مبنا از ۱٫۰ تا ۳٫۰ بود. این اعداد میزان تکمیل صحنهها را میسنجند، نه درصد آزمایشهای موفق را.
در میانگین آزمونهای چراغ قرمز و ورود ناگهانی به خط، امتیاز گزارششده شکست سیاست برای هماهنگکننده، برابر یا بیشتر از هر روش مبنا بود و برای سه سیاست با بهترین امتیاز مبنا برابری کرد. این امتیاز پنج دسته را ترکیب میکند: برخورد، نزدیکشدن به برخورد، انحراف شدید، برخورد خارج از جاده و ناتوانی در بازگشت به رانندگی عادی. این معیار نه احتمال تصادف است و نه بهتنهایی رتبهبندی منصفانهای از ایمنی رانندگی. شکستهای بیشتر ممکن است حاصل عامل مقابل قویتر یا چالشی با امکان اجتناب کمتر نیز باشند.
در یک مقایسه کوچک، هماهنگکننده در هر سه اجرای گردش به چپ با مقداردهی اولیه تصادفی، سناریوهای برخورد با PlanT 2.0 ایجاد کرد؛ OSC2Runner در محدوده بودجه جستوجوی اختصاصیافته موفق به این کار نشد. این نتیجه از توان ایجاد آزمون فشار هدفمند در همان شرایط پشتیبانی میکند، نه از برآوردی گستردهتر درباره خطر برخورد.
شواهد به شبیهسازیهای منتخب محدود است. شمار جامع اجراها، نحوه مدیریت بذرهای تصادفی، فاصلههای اطمینان و آزمونهای آماری ارائه نشدهاند و تفاوت تعداد تلاشها برای تنظیم روشها ممکن است بر مقایسهها اثر بگذارد. واقعگرایی ترافیک و امکان اجتناب از چالشها بهطور جامع اعتبارسنجی نشدهاند. این پژوهش راهی پیشنهاد میکند تا آزمونهای شبیهسازی با اطمینان بیشتری چالش موردنظر را ایجاد کنند؛ اما ایمنی رانندگی در دنیای واقعی را اثبات نمیکند.
منبع: Scenario Orchestration for Closed-loop Policy Evaluation of Autonomous Driving، شناسه arXiv:2611.09888، نسخه ۱.
تصویر جلد با هوش مصنوعی تولید شده و تصویرسازی مفهومی است؛ مدرک پژوهش نیست.